Bons plans du moment

Résolvez les problèmes de trajectoire de vos robots mobiles
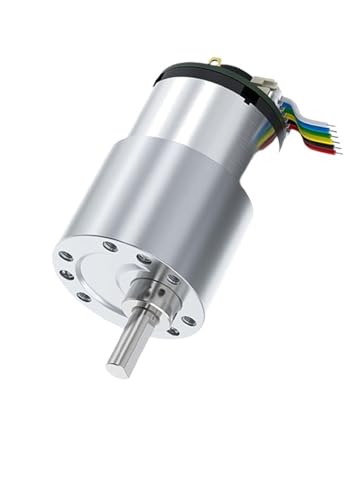
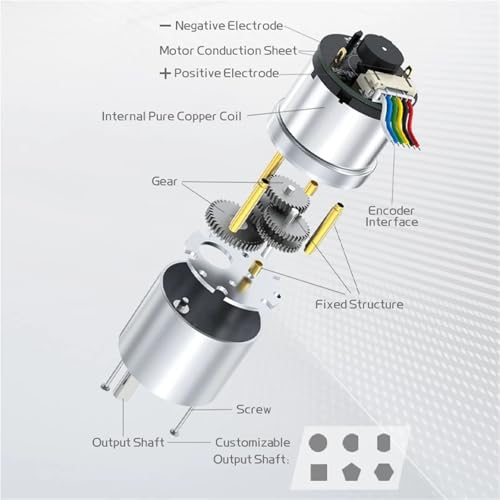
Votre robot miniature dévie de sa ligne droite ? Le manque de précision des moteurs classiques gâche vos projets ? Le moteur miniature JGB37-520 avec encodeur Hall apporte la solution définitive à vos problèmes de dérive mécanique en mesurant chaque rotation au degré près.
Un contrôle parfait de la marche avant et de la marche arrière
En ajustant le sens du courant, ce moteur passe instantanément de l'avant à l'arrière. La présence de l'encodeur permet de calibrer la vitesse exacte à 55 RPM, évitant ainsi les saccades mécaniques et les variations brusques de puissance.
Données de fonctionnement pour montage
- Tension de commande : 6V pour préserver l'autonomie de vos batteries de projet.
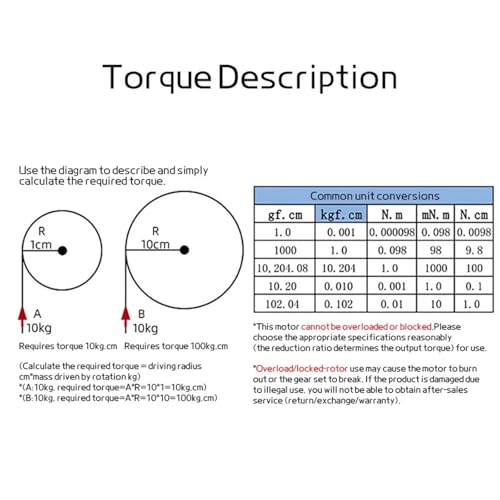
- Rapport de réduction : Optimisé pour stabiliser le couple à 55 tours par minute.
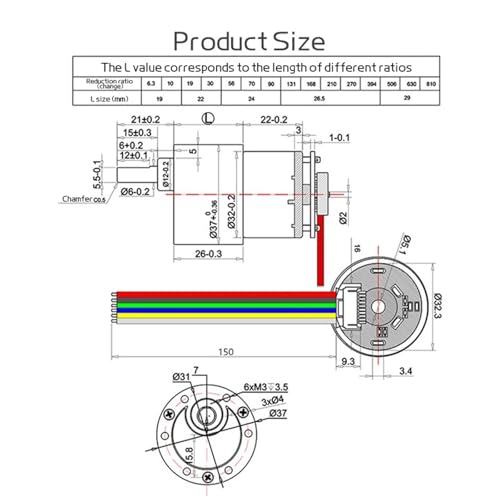
- Montage simplifié : Corps cylindrique standardisé facilitant la fixation sur châssis plastique ou aluminium.
Ne laissez plus les approximations gâcher vos créations mécaniques. Ce moteur unitaire est la pièce manquante pour obtenir des déplacements fluides, prévisibles et totalement autonomes.